研究方向与已有证据
研究方向 · 空间智能
智能系统如何从不完整的观测中,理解物理世界?
我的长期研究方向是空间智能:让智能系统理解物理世界的属性、关系与变化,并据此推理和行动。我从观测入手:传感器提供不完整、带噪声且彼此不同的证据,已发表的工作研究怎样从中提取有用的物理量。如何让这种理解持续成立,并用于决策,是接下来要推进的问题。
- 不完整
- 传感器的视角与物理机制决定了它能观测什么。
- 不相同
- 两种模态可以观测同一对象,却测量不同的物理属性。
- 持续变化
- 世界和观测发生变化时,系统必须重新审视已有估计。
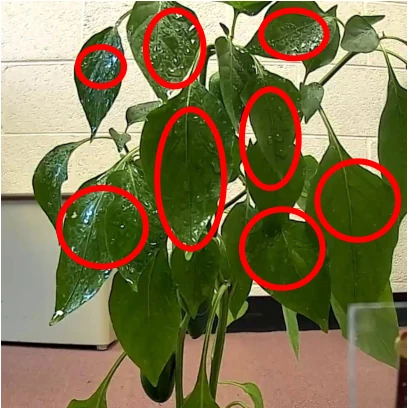 相机
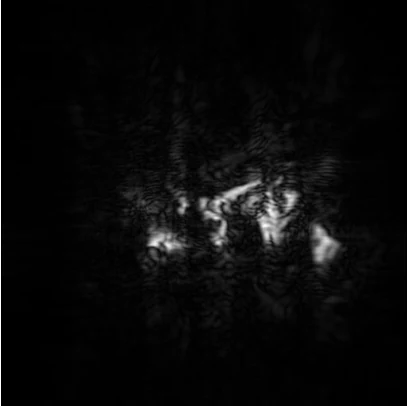 毫米波
Proteus 论文中的 RGB 与毫米波 SAR 观测。每种模态揭示同一物理场景的不同侧面。 Proteus
研究路线
已发表的工作建立了感知基础;当前工作为单个观察者从表征走向理解与行动。路线随后把回路扩展到共享同一空间的多个观察者——这些是待研究的问题,而非已有结果。
-
已有成果
从回波中提取信息
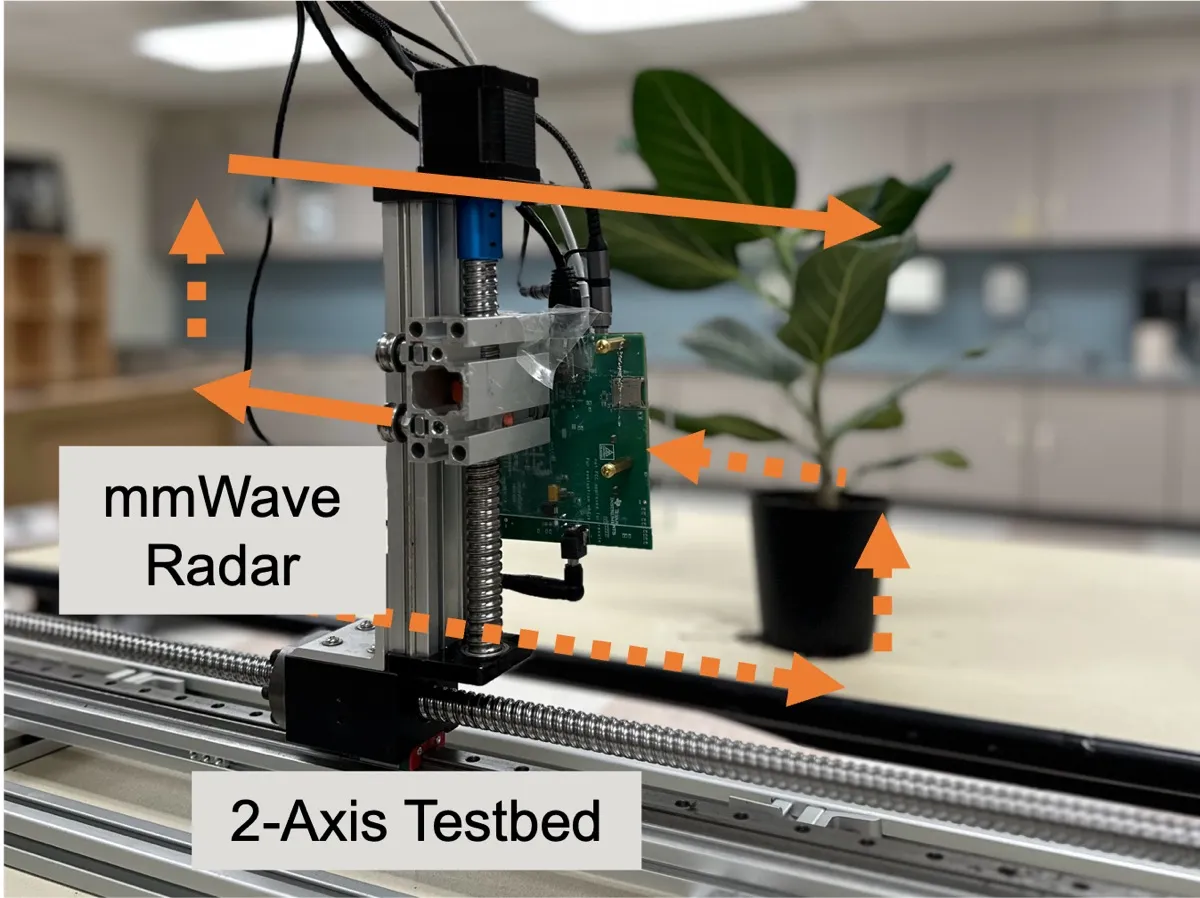
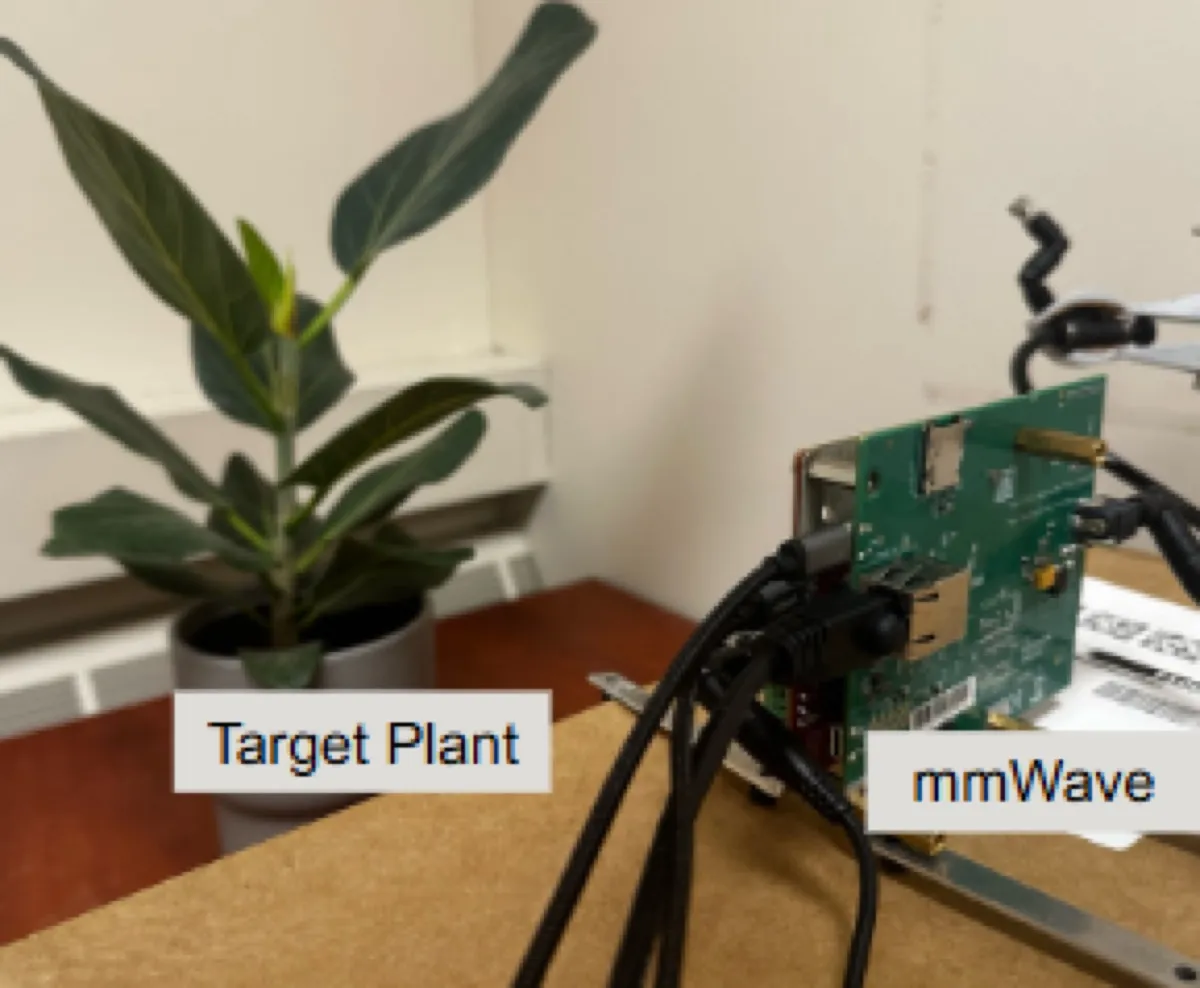
仿生声呐与 mmLeaf 让我接触间接观测:从回声中寻找结构,用无线电波测量叶片。
早期研究 -
已有成果
从互补视角中学习
Hydra 将雷达与相机的观测结合起来。接下来的问题不再只是选什么传感器,而是如何表达它们提供的信息。
Hydra -
已有成果
让表征服务于测量
Proteus 研究雷达可以向相机学习什么;Adonis 则从干湿分类走向湿度程度的测量,并针对田间条件进行校准。
Proteus 与 Adonis -
正在推进 · 公开预印本
从一次快照到连续记录
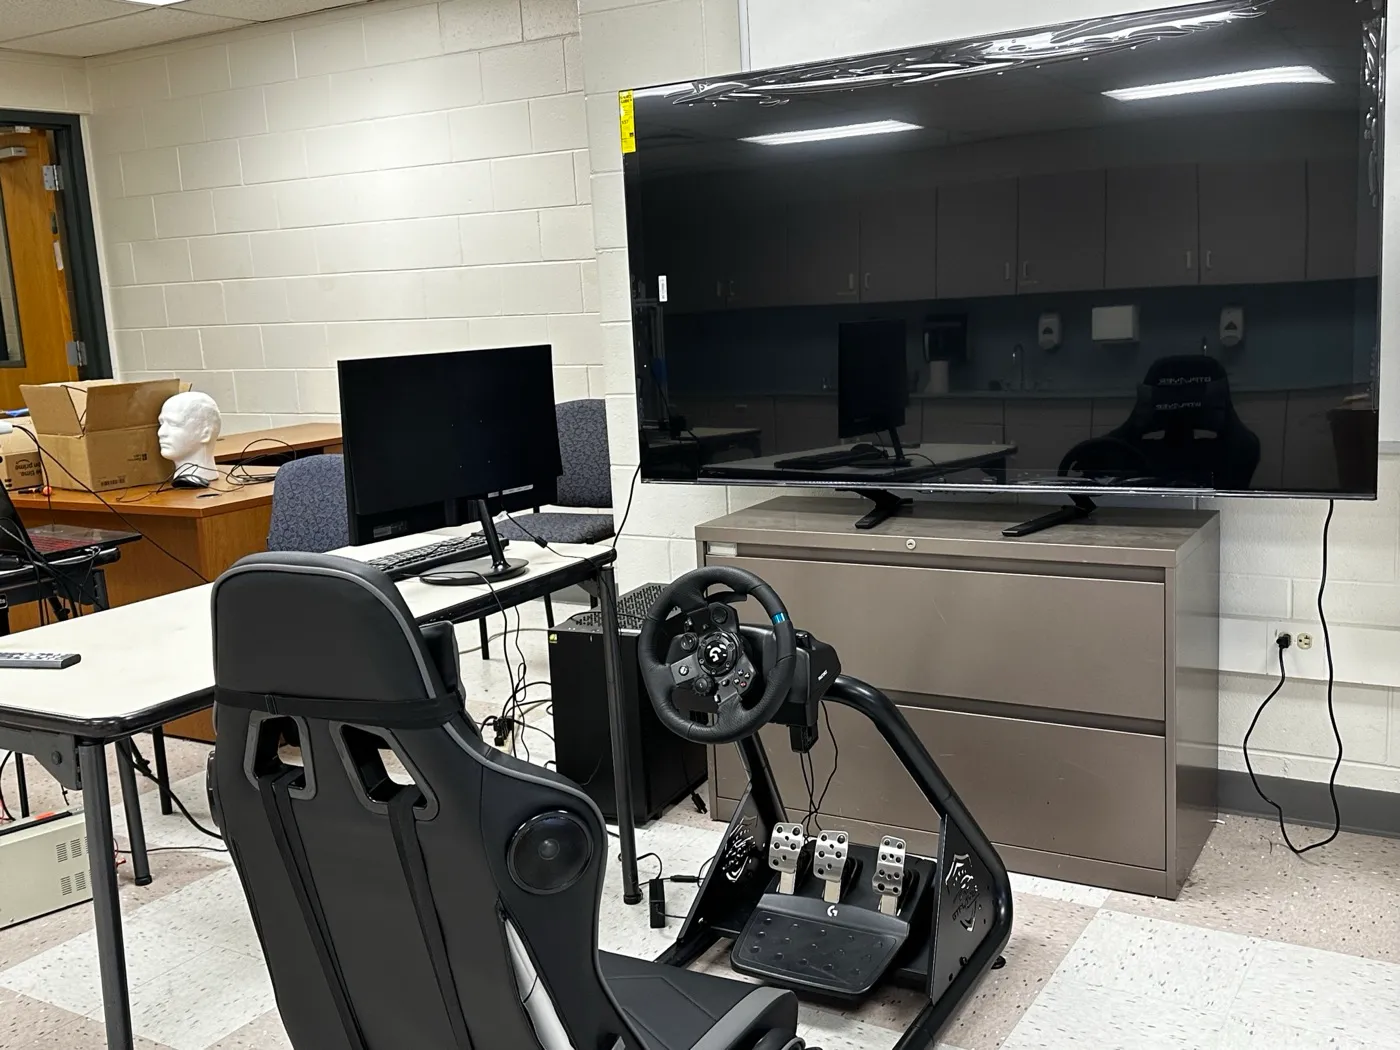
驾驶评估推动研究从单次测量转向时间与情境中的行为理解。公开预印本提出了设计原则与研究机会,完整监测系统的评估仍有待完成。
持续驾驶评估 -
公开预印本 · 一篇在审
从表征走向理解与行动
SPIRIT 从稀疏雷达测量中重建显式三维表面。Mímir 让 LLM 智能体提出灌溉决策,而物理机制保留执行权;Snotra 只在证据支持时修正世界模型。
预印本与在审稿件 -
未来方向
共享的空间智能
让多个观察者合并它们所看到、所相信和所做的:视角何时互补、共享信念如何修正、谁可以行动。AURA 的多视角驾驶场景是第一个测试。
研究愿景
从一个观察者到共享的空间智能
今天的智能生活在一座座孤岛上:田间传感器只看一片叶子,汽车只有一个视角,机器人只在一个房间,语言模型懂词语而不懂地点。一个观察者只是世界的一个稀疏孔径。我的下一步,是让观察者合并它们所看到、所相信和所做的——同时不放弃本地的执行权。
共同观察
多个局部视角何时能确定单一视角无法确定的东西?
在传感器与智能体之间共享证据,并度量哪些状态只有在视角合并后才变得可辨识。
共同相信
共享的信念应当如何修正——何时不应修正?
维护一个带显式不确定性的空间共同模型,只在证据支持时接受修正。
共同行动
谁可以依据共享的理解采取行动?
协调多个智能体的决策,同时让每个智能体的物理执行权保持有界且本地。